
シーオス㈱は10月7日、マルチベンダー統合制御を実現する次世代RMS(Robot Management System)「Logiler Move(ロジラームーブ)」において、メーカーの異なる複数台のAMR(自律型搬送ロボット)の位置と状態を直感的に一元管理できる新機能を搭載し、提供を開始したと発表した。
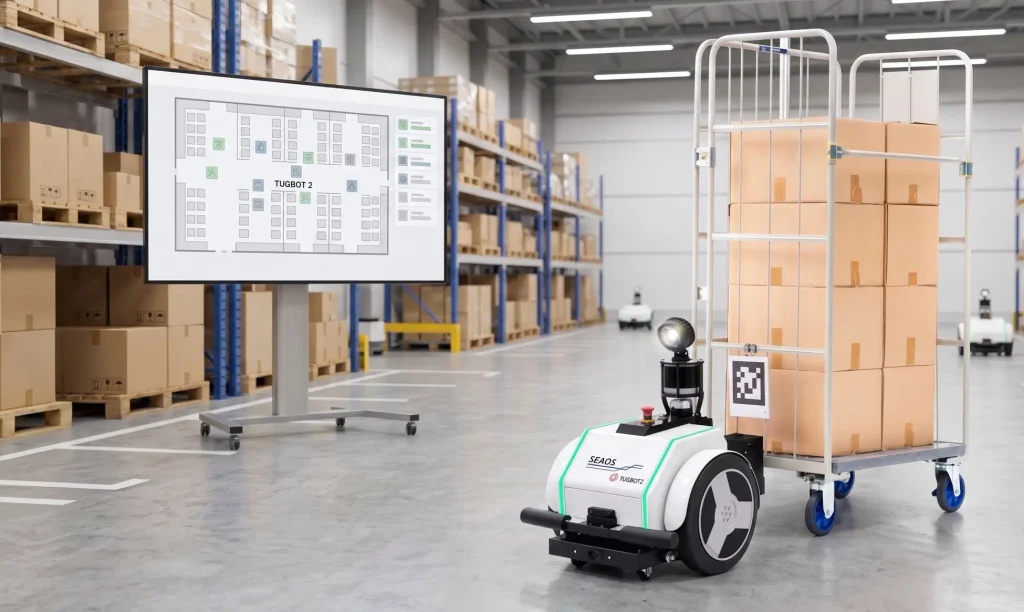
物流倉庫や製造現場においてロボットの導入が加速する中、「異なるメーカーのロボット(SLAM式キーカートやTUGBOT等)の混在」や、「広大な施設・複数階層での稼働」が一般的になりつつある。それに伴い、自動搬送を導入した現場において「各ロボットの稼働状況をいかに効率的に把握し、トラブルによる稼働停止(ダウンタイム)を防ぐか」という、運用フェーズにおける新たな課題が顕在化していた。
シーオスの「Logiler Move」は、メーカーの垣根を越えたロボットへの動的なタスク割り当てや、通路での自動譲り合い走行等、高度な「オーケストレーション(統合制御)」を提供してきた。今回、この統合制御プラットフォームをさらに進化させ、日々の監視業務における管理者の負荷を極限まで削減し、現場に行かずとも全容を把握できる「リアルタイム可視化機能」を新たに実装した。
●新機能の特長と導入メリット
今回のアップデートにより、Logiler Moveは「動かす」だけでなく、日々の「見守る・改善する」プロセスも高度にシステム化し、工場・倉庫全体のさらなる省人化を推進する。
①機種の垣根を越えたフリート一元可視化
直感的なWeb画面やタブレットを通じ、広大な施設内であっても1Fおよび2Fといった階層に分けて、そのエリアごとにすべてのAMRの「現在地」と「状態」を一元管理することができる。
②ダウンタイムの最小化と稼働率の飛躍的向上
稼働状況や異常発生、バッテリ残量をリアルタイムで監視可能。ロボットのスタックやエラーを即座に検知して早期対応を行うほか、計画的な充電へのアサインが可能となり、生産効率に直結するロボットの停止時間を大幅に削減する。
③デジタル俯瞰による物流動線の継続的最適化
各ロボットの動きをデジタル上で俯瞰することで、通路の渋滞や搬送のボトルネックを視覚的に特定できる。このデータは、将来的な運行計画(ルートや台数配置)の改善に直結し、常に進化し続ける現場環境の構築をサポートする。
④最小限のリソースで実現する現場のDX推進
高度に自動化された搬送業務のステータスをデジタル化することで、人間による確認作業の手間を徹底的に排除。最小限の監視員で多数のロボットを安定稼働させ、「個別最適」から「全体最適」へと向かう現場のDXを強力に後押しする。
●今後の展望
同社によると、今回の「リアルタイム可視化機能」の実装はシーオスが目指す「自律型ロジスティクス」への第一歩に過ぎず、今後は「Logiler Move」を現場全体のパフォーマンスを極限まで引き上げる「次世代プラットフォーム」へと進化させていくとしている。「人がロボットを見守る自動化」から、「システムが自律的に最適解を導き出し、ダウンタイムを未然に防ぐ自動化」へ、同社は「Logiler Move」というプラットフォームの絶え間ない機能進化を通じて、マルチベンダーロボット群のポテンシャルを最大限に引き出し、次世代のスマートロジスティクス・製造現場の実現に寄与していく。